
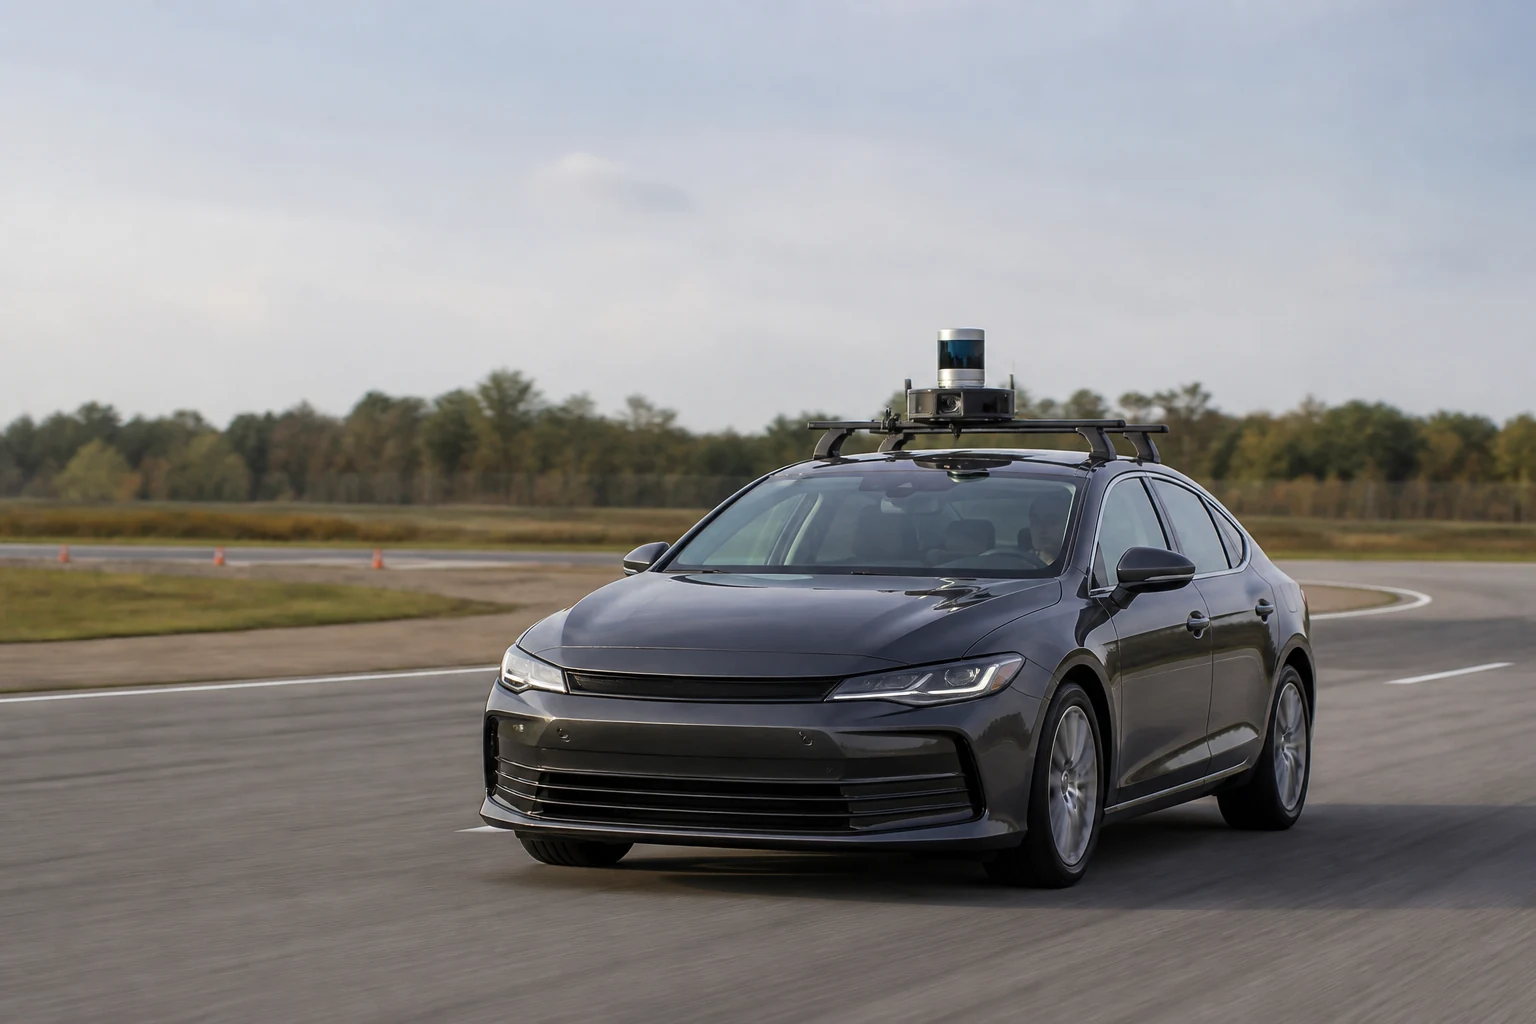
La voiture autonome désigne un véhicule capable de percevoir son environnement, d'analyser une situation de circulation et d'exécuter les manœuvres de conduite sans qu'un conducteur humain ait à garder les mains sur le volant ou les yeux sur la route. Derrière cette idée simple se cache un assemblage complexe de capteurs, de logiciels et de modèles de décision qui cherchent à reproduire, puis à dépasser, la vigilance d'un automobiliste attentif. Le terme recouvre des réalités très différentes, depuis l'assistance qui corrige une trajectoire jusqu'au robot roulant qui circule sans personne à bord. Comprendre ce que recouvre vraiment l'expression suppose de distinguer les niveaux d'autonomie, d'examiner les technologies embarquées, mais aussi de mesurer les promesses affichées face aux limites techniques, juridiques et humaines qui subsistent. Cet article propose une lecture d'ensemble, volontairement prudente, de ce qu'est une voiture autonome, de son fonctionnement et des enjeux de sécurité et de responsabilité qu'elle soulève.
La voiture autonome, une définition à préciser
Une voiture autonome est un véhicule dont certaines fonctions de conduite, voire la totalité, sont assurées par un système informatique plutôt que par une personne. La conduite se décompose en trois grandes tâches, percevoir, décider et agir, que l'automobiliste réalise naturellement et que la machine doit reconstituer avec des capteurs, des calculateurs et des actionneurs, l'ensemble formant un système embarqué. Le pilotage repose sur des couches logicielles très différentes, depuis les instructions élémentaires proches du matériel, relevant de la microprogrammation, jusqu'aux modèles d'intelligence artificielle qui interprètent une scène routière. Il faut se garder d'une confusion fréquente, une voiture équipée d'aides à la conduite n'est pas nécessairement autonome, car l'automobiliste reste responsable et doit pouvoir reprendre le contrôle à tout instant. L'autonomie véritable suppose au contraire que le système assume la conduite dans un domaine défini, sans surveillance humaine continue. Cette nuance, souvent gommée par le discours commercial, conditionne toute la compréhension du sujet.
Conduire sans conducteur, mais dans quel cadre
L'expression sans conducteur ne signifie pas rouler partout et en toute circonstance. Chaque système autonome fonctionne dans un domaine de conception opérationnel, un ensemble de conditions (type de route, météo, plage horaire, vitesse) à l'intérieur desquelles il est censé se débrouiller seul. Hors de ce domaine, il doit soit rendre la main, soit se mettre en sécurité. Une navette qui circule sur un trajet balisé à faible allure et une berline censée gérer une voie rapide n'ont donc pas le même degré de liberté, même si les deux se présentent comme autonomes. Ce cadre explique pourquoi les démonstrations impressionnantes ne préjugent pas d'un déploiement généralisé, car élargir le domaine d'emploi multiplie les situations rares et difficiles à traiter. La définition d'une voiture autonome est ainsi indissociable de son périmètre d'usage, ce qui invite à lire avec attention les conditions précises annoncées par les constructeurs plutôt que le seul mot autonome.
Voiture autonome, voiture connectée, voiture électrique
Trois notions circulent souvent ensemble et méritent d'être séparées. Une voiture connectée échange des données avec l'extérieur (trafic, mises à jour, services), une voiture électrique se distingue par sa motorisation, et une voiture autonome se définit par sa capacité à se conduire. Ces caractéristiques peuvent coexister, la plupart des prototypes autonomes étant à la fois électriques et connectés, mais aucune n'implique les autres. Un véhicule thermique peut en principe recevoir des fonctions d'autonomie, et une voiture électrique dernier cri peut n'offrir que des aides à la conduite classiques. La connectivité, en particulier, joue un rôle d'appoint utile mais ne suffit pas, car un véhicule autonome doit rester capable de décider seul quand la liaison se coupe. Distinguer ces plans évite un raccourci répandu qui associe automatiquement modernité, électrification et conduite automatisée, alors que ces progrès suivent des logiques industrielles et réglementaires distinctes.
Les niveaux d'autonomie de la voiture autonome
Pour clarifier ce que recouvre une voiture autonome, les ingénieurs se réfèrent à une échelle de niveaux d'automatisation allant de l'absence d'assistance jusqu'à la conduite entièrement déléguée. Cette graduation, largement reprise dans le secteur, décrit qui, de l'humain ou de la machine, surveille la route et assume la conduite à chaque étape. Elle s'appuie concrètement sur un système embarqué qui rassemble capteurs, calculateurs et logiciels au sein du véhicule. Le passage d'un niveau à l'autre ne tient pas seulement à la performance des composants, il engage un basculement de responsabilité, moment délicat où la vigilance change de camp. Comprendre cette échelle évite bien des malentendus, car un dispositif présenté comme avancé peut en réalité exiger une attention constante du conducteur. Les niveaux servent donc de langage commun, utile pour situer une technologie, comparer des offres et saisir ce qui est réellement délégué, mais ils restent une convention et non une garantie de sécurité en toutes circonstances.
Des aides à la conduite à la délégation partielle
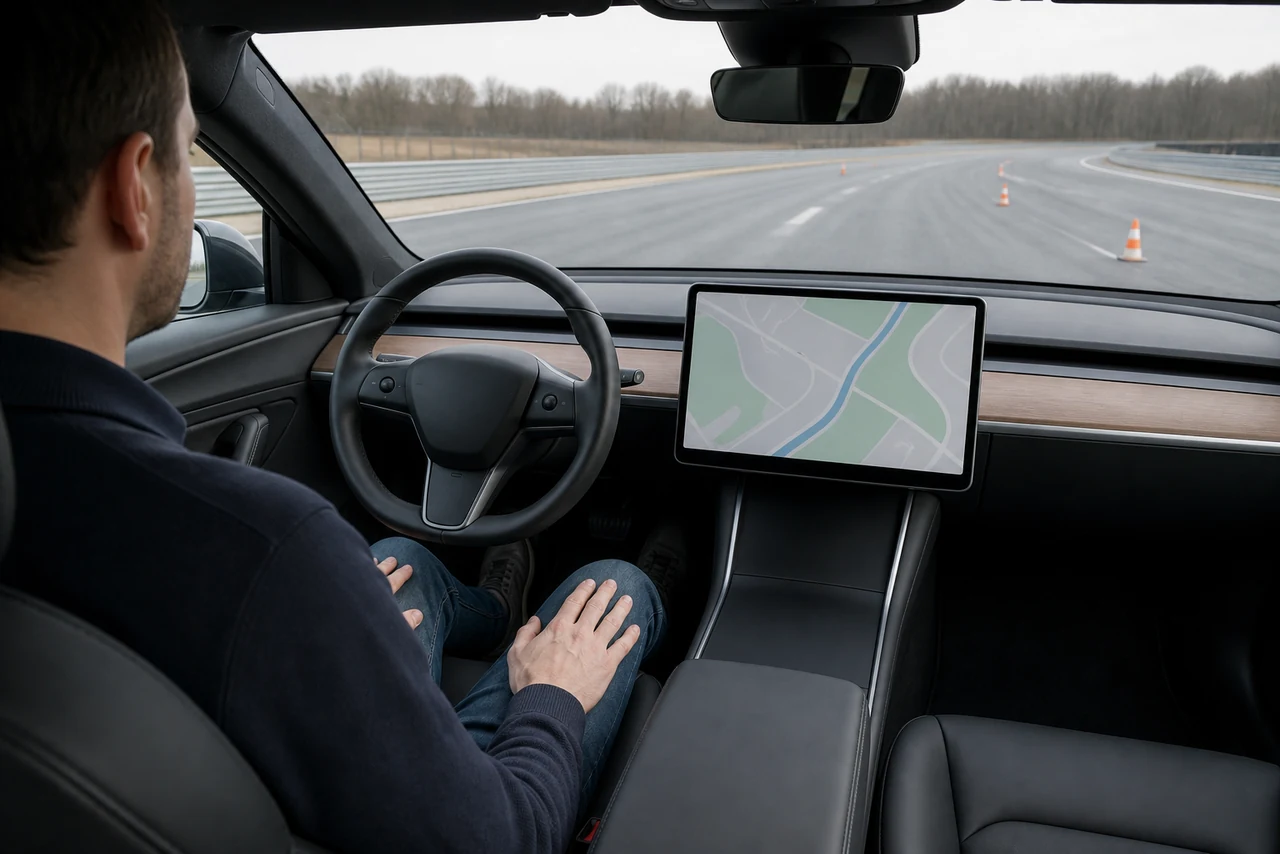
Aux premiers échelons, l'automobiliste garde la main. Le régulateur de vitesse adaptatif, le maintien dans la voie ou le freinage d'urgence relèvent de l'assistance, la machine agit ponctuellement mais l'humain surveille en permanence et demeure responsable. Vient ensuite une automatisation partielle où le véhicule peut gérer simultanément la vitesse et la direction dans des conditions données, par exemple sur voie rapide, à condition que le conducteur reste prêt à intervenir immédiatement. Ce stade est le plus trompeur, car la voiture paraît se conduire seule alors que la loi et la technique exigent une supervision active. Les constructeurs multiplient d'ailleurs les dispositifs de contrôle du regard ou de la présence des mains pour éviter le relâchement de l'attention. À ces niveaux, parler de voiture autonome est abusif, il s'agit d'aides sophistiquées qui améliorent le confort et la sécurité sans transférer la conduite. Le conducteur reste le pilote, la machine n'est qu'un copilote attentif.
Vers la conduite déléguée puis intégrale
Aux échelons supérieurs, le rapport s'inverse. Dans la conduite déléguée conditionnelle, le système assume réellement la conduite à l'intérieur de son domaine d'emploi et l'humain peut détourner son attention, mais il doit pouvoir reprendre la main lorsque le véhicule le lui demande, dans un délai raisonnable. Au-delà, la conduite devient hautement puis totalement automatisée, la machine gère l'ensemble des situations de son domaine sans jamais solliciter de reprise, et au dernier stade le volant et les pédales peuvent même disparaître. Ce sont ces derniers niveaux que l'on associe spontanément à l'idée de robot roulant. Leur déploiement reste limité à des zones et des conditions maîtrisées, car garantir qu'aucune reprise humaine ne sera nécessaire suppose de traiter une variété quasi infinie de cas. Le saut vers l'autonomie intégrale n'est pas une simple amélioration continue, il change la nature du véhicule et déplace entièrement la charge de la conduite vers le logiciel.
Capteurs et intelligence artificielle de la voiture autonome
Le fonctionnement d'une voiture autonome repose sur une chaîne qui va de la perception de l'environnement jusqu'à la commande des organes mécaniques. Le véhicule doit d'abord se représenter le monde qui l'entoure, identifier les autres usagers, lire la signalisation, anticiper les trajectoires, puis traduire cette compréhension en accélérations, freinages et braquages. Cette chaîne mobilise des capteurs variés, une puissance de calcul importante et des modèles d'apprentissage automatique capables de reconnaître des formes et des situations. La difficulté ne tient pas seulement à voir, mais à interpréter correctement une scène ambiguë et à décider vite, en tenant compte de l'incertitude. Un piéton hésitant au bord du trottoir, un objet mal identifié, une chaussée détrempée, autant de cas où la machine doit estimer un risque sans certitude. La qualité d'une voiture autonome se joue donc moins dans un composant isolé que dans la fiabilité de l'ensemble, depuis la captation des données brutes jusqu'à la robustesse des décisions prises en temps réel.
Les yeux de la machine, caméras, radars et lidars
La perception s'appuie sur plusieurs familles de capteurs complémentaires. Les caméras fournissent une image riche en couleurs et en détails, indispensable pour lire les panneaux, les feux et les marquages, mais sensibles à l'éblouissement et à l'obscurité. Les radars mesurent la distance et la vitesse des objets, y compris par mauvais temps, avec une résolution plus grossière. Le lidar, qui balaie l'espace au moyen d'impulsions lumineuses, reconstruit un nuage de points en trois dimensions très précis, précieux pour évaluer les volumes et les distances. À ces éléments s'ajoutent des capteurs à ultrasons pour les manœuvres lentes et des centrales inertielles pour suivre les mouvements du véhicule. Aucun capteur n'étant infaillible, la conception vise la fusion de données, qui consiste à croiser ces sources pour compenser les faiblesses de chacune. Cette redondance explique le coût et la complexité des prototypes, car multiplier les points de vue augmente la fiabilité tout en compliquant l'intégration et le traitement.
| Capteur de la voiture autonome | Principe | Points forts | Limites |
|---|---|---|---|
| Caméra | Capte des images comme un œil | Lit les panneaux, les feux et le marquage | Gênée par la nuit, l'éblouissement et le brouillard |
| Radar | Émet des ondes radio et mesure leur écho | Distance et vitesse des obstacles, même par mauvais temps | Image peu détaillée des formes |
| Lidar | Balaye la scène avec des impulsions laser | Carte en relief très précise de l'environnement | Coût élevé, sensible à la pluie forte et à la neige |
| Capteurs à ultrasons | Ondes sonores inaudibles à courte portée | Manœuvres lentes et stationnement | Portée de quelques mètres seulement |
Décider en temps réel, le rôle de l'intelligence artificielle
Une fois la scène perçue, le véhicule doit décider. Des modèles d'intelligence artificielle, souvent des réseaux de neurones, classent les objets, prédisent les trajectoires probables des autres usagers et proposent une trajectoire sûre. Cette étape combine l'apprentissage, tiré d'immenses volumes de situations de conduite, et des règles explicites qui encadrent le comportement, par exemple le respect des priorités ou des distances de sécurité. La planification de trajectoire traduit ensuite la décision en consignes précises envoyées aux actionneurs, direction, accélérateur et freins. Tout cela doit se dérouler en une fraction de seconde et se répéter en continu, ce qui exige une puissance de calcul embarquée considérable et des logiciels éprouvés. La principale difficulté tient aux situations rares, celles que l'apprentissage a peu rencontrées, où la machine peut se tromper d'interprétation. C'est pourquoi la mise au point d'une voiture autonome repose autant sur la validation de ces cas limites que sur les performances affichées dans les conditions ordinaires.
Les promesses de la voiture autonome
Les partisans de la voiture autonome mettent en avant une série de bénéfices attendus, à commencer par une route plus sûre. La majorité des accidents étant liés à des erreurs humaines, inattention, fatigue, vitesse ou alcool, une conduite déléguée à une machine vigilante et sobre pourrait, en théorie, réduire le nombre de collisions. D'autres promesses concernent la fluidité du trafic, l'accès à la mobilité pour les personnes qui ne peuvent pas conduire et un temps de trajet libéré pour d'autres activités. Avant d'atteindre la route, ces systèmes sont d'ailleurs testés dans des environnements virtuels, où un émulateur reproduit le comportement du véhicule et de ses capteurs pour rejouer de longues distances simulées. Ces perspectives, réelles sur le principe, restent toutefois conditionnelles, elles supposent une technologie mûre, une adoption large et une infrastructure adaptée. Il faut donc les lire comme des objectifs argumentés plutôt que comme des résultats acquis, ce qui invite à distinguer le potentiel annoncé de ce qui est aujourd'hui démontré.
Sécurité routière et réduction des erreurs humaines
L'argument central en faveur de l'automatisation est la sécurité. Une machine ne se laisse pas distraire par un téléphone, ne s'endort pas et respecte les consignes qu'on lui donne, ce qui pourrait éliminer une part importante des causes d'accidents. La vigilance constante et la rapidité de réaction du système, associées à une perception sur tout le pourtour du véhicule, offrent en principe un avantage sur les limites de l'attention humaine. Cette promesse doit néanmoins être nuancée, car la machine introduit ses propres modes de défaillance, erreurs de perception, bogues logiciels ou réactions inadaptées à des situations imprévues. Le gain net de sécurité ne se mesure donc pas au cas par cas mais sur de très longues distances et une grande diversité de conditions, ce qui explique la prudence des autorités. Tant que la démonstration statistique n'est pas solidement établie, l'idée d'une route sans accident reste un horizon souhaitable plutôt qu'une réalité vérifiée.
Mobilité, confort et nouveaux usages
Au-delà de la sécurité, la voiture autonome ouvrirait de nouveaux usages. Elle pourrait rendre la mobilité accessible aux personnes âgées, en situation de handicap ou sans permis, en leur offrant une autonomie de déplacement aujourd'hui limitée. Le temps de conduite pourrait se transformer en temps utile, consacré au travail, au repos ou aux loisirs, changeant le rapport au trajet. À l'échelle collective, des flottes de véhicules partagés et coordonnés pourraient améliorer l'usage de l'espace urbain, réduire le besoin de stationnement et lisser la circulation. Ces scénarios, séduisants, dépendent toutefois de choix d'organisation autant que de technologie, car un parc autonome mal pensé pourrait aussi accroître le nombre de trajets et l'encombrement. Les effets réels dépendront des politiques de mobilité, de la tarification et de l'articulation avec les transports collectifs. La voiture autonome apparaît ainsi moins comme une solution en soi que comme un outil dont les bénéfices dépendront de la manière dont les sociétés décideront de l'employer.
Les limites de la voiture autonome
Face à ces promesses, la voiture autonome se heurte à des obstacles techniques et pratiques qui expliquent la lenteur de son déploiement. Le premier tient à la gestion des situations imprévues, ces cas rares et variés que l'on regroupe sous l'idée de cas limites, où une hésitation ou une erreur d'interprétation peut avoir des conséquences graves. Le second tient à l'environnement, une chaussée dégradée, une signalisation absente, une météo difficile ou des comportements humains imprévisibles compliquent la tâche du système. S'ajoutent des questions de coût, la multiplication des capteurs et de la puissance de calcul reste onéreuse, et de maintenance, car un véhicule truffé d'électronique demande un entretien spécifique. Ces limites ne condamnent pas la technologie, mais elles imposent une progression par étapes, souvent circonscrite à des domaines maîtrisés. Elles rappellent aussi que le passage d'une démonstration réussie à un usage quotidien fiable constitue un saut considérable, où la régularité compte davantage que l'exploit ponctuel.
Le défi des situations imprévues
La conduite ordinaire est faite d'exceptions. Un objet inhabituel sur la chaussée, un geste ambigu d'un cycliste, une déviation improvisée ou une scène jamais rencontrée mettent à l'épreuve la capacité du système à généraliser. Là où un humain mobilise son expérience et son bon sens pour improviser, la machine dépend de ce qu'elle a appris et des règles qu'on lui a fournies. La gestion de l'incertitude devient alors décisive, car il faut décider prudemment sans surréagir ni se figer. Ces cas rares, pris isolément, semblent anecdotiques, mais leur accumulation sur l'ensemble d'un parc et d'un très grand nombre de trajets en fait un enjeu majeur de fiabilité. C'est précisément la longue traîne de ces situations difficiles qui explique pourquoi les derniers gains de fiabilité sont les plus coûteux à conquérir. Une voiture autonome peut exceller dans la conduite courante tout en butant sur l'imprévu, et c'est cet imprévu qui fait aujourd'hui la différence entre prototype prometteur et service véritablement déployable.
Environnement, météo et infrastructures
Les conditions extérieures pèsent lourdement. La pluie battante, le brouillard, la neige ou un fort contre-jour dégradent la perception des capteurs et peuvent masquer des éléments essentiels. Une signalisation effacée, des marquages absents ou une voirie en travaux privent le système de repères sur lesquels il s'appuie. La qualité des infrastructures routières devient ainsi un facteur déterminant, une route bien entretenue et lisible facilite la tâche, tandis qu'un environnement dégradé la complique fortement. Certaines approches misent sur des cartes très détaillées mises à jour en continu, mais leur entretien représente un travail considérable et fragile face aux changements permanents de la voirie. Cette dépendance au contexte explique pourquoi les premiers services autonomes se concentrent sur des zones cartographiées avec soin et des conditions favorables. Étendre l'usage à l'ensemble d'un territoire, avec ses routes secondaires et ses aléas climatiques, demeure un défi qui dépasse largement la seule performance des véhicules pris individuellement.
Sécurité et responsabilité de la voiture autonome
L'essor de la voiture autonome soulève enfin des questions de sécurité et de responsabilité qui débordent le seul cadre technique. Lorsqu'un système prend en charge la conduite, la chaîne des responsabilités se brouille, en cas d'accident, faut-il incriminer le passager, le constructeur, l'éditeur du logiciel ou le gestionnaire de l'infrastructure ? La réponse ne va pas de soi et mobilise le droit, l'assurance et l'éthique. À ces interrogations s'ajoute la sûreté informatique, un véhicule piloté par logiciel et parfois connecté devient une cible potentielle pour des intrusions malveillantes. La confiance du public, indispensable à l'adoption, dépendra de la manière dont ces enjeux seront traités, avec transparence et régulation. La sécurité d'une voiture autonome ne se limite donc pas à éviter les collisions, elle englobe la protection des données, la résistance aux attaques et la clarté des règles applicables. Ces dimensions, longtemps secondaires dans l'imaginaire de l'automobile, deviennent centrales dès lors que la conduite est confiée à un système.
Qui est responsable en cas d'accident
La question de la responsabilité est peut-être la plus épineuse. Tant qu'un conducteur supervise, la logique classique reste applicable, il répond de ses actes. Mais lorsque la machine conduit réellement, attribuer une faute suppose de comprendre pourquoi le système a agi comme il l'a fait, ce qui exige une traçabilité des décisions et un accès aux données enregistrées par le véhicule. Les législations cherchent à répartir les rôles, en distinguant les phases où l'humain doit reprendre la main de celles où le système est seul aux commandes. L'assurance évolue elle aussi vers des modèles où la responsabilité du produit prend une place croissante face à la responsabilité individuelle. Ces cadres restent en construction et varient selon les pays, ce qui crée une incertitude juridique importante pour les constructeurs comme pour les usagers. Clarifier ces règles est une condition du déploiement, car nul ne souhaite circuler ou commercialiser un véhicule dont le régime de responsabilité demeurerait flou en cas de dommage.
Cybersécurité et protection des données
Un véhicule autonome produit et consomme d'énormes quantités de données, sur son environnement comme sur ses occupants. Cette richesse pose des enjeux de protection de la vie privée, car les trajets, les habitudes et parfois l'intérieur de l'habitacle peuvent être enregistrés. Elle expose aussi le véhicule à des risques de cyberattaque, une prise de contrôle à distance ou une manipulation des capteurs pouvant avoir des conséquences physiques directes. La sûreté informatique devient donc une composante à part entière de la sécurité routière, au même titre que la fiabilité mécanique. Les concepteurs doivent prévoir des mises à jour régulières, un cloisonnement des fonctions critiques et une capacité à réagir aux vulnérabilités découvertes après la mise en circulation, souvent signalées par des chercheurs qui pratiquent le hacking éthique. Ces exigences rapprochent l'automobile du monde de l'informatique et de ses menaces, avec la difficulté supplémentaire qu'une défaillance ne se traduit plus par un simple dysfonctionnement mais peut mettre en jeu la sécurité des personnes sur la route.